Das Labor für weiche Mikrosysteme (LMTS) der EPFL hat am 7. Oktober 2026 FiberMotor vorgestellt, einen flexiblen Linearmotor mit 1 bis 3 Millimetern Durchmesser, der elektrische Energie direkt in Bewegung umwandelt. Die Arbeiten von Sylvain Schaller und Herbert Shea sind in der Fachzeitschrift Advanced Materials unter dem Titel «Fiber-format flexible linear electrostatic motors» erschienen. Die beschriebenen Versuche bleiben Labordemonstrationen: Die in der Berichterstattung erwähnten robotischen Anzüge zur Unterstützung beim Gehen sind eine Forschungsperspektive, kein Produkt.
Zwei ineinandergesteckte Fasern, Elektroden dünner als ein Haar
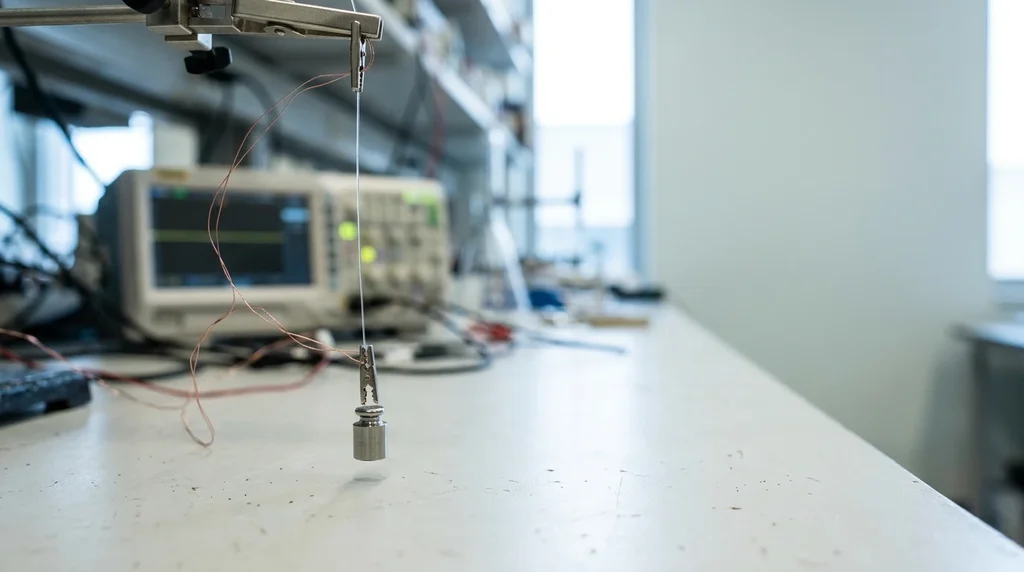
Die Vorrichtung besteht aus zwei konzentrischen Hohlfasern, die eine in die andere geschoben. Um jede davon sind Elektroden aus isoliertem Kupferdraht eng gewickelt, die laut EPFL etwas dünner sind als ein menschliches Haar. Wird an diese Elektroden eine Spannung angelegt, ziehen elektrostatische Kräfte die Fasern wiederholt in ihre Ausrichtung. Die innere Faser gleitet dann in der äusseren, ähnlich wie die ineinandergreifenden Elemente eines Teleskops.
«FiberMotor ist der erste gleitende Fasermotor», sagt Herbert Shea, Leiter des Labors. Ihm zufolge «erzeugt er genügend Kraft, um Vorrichtungen für Anwendungen in der weichen Robotik anzutreiben, und bleibt dabei unauffällig, flexibel und bidirektional».
Der Motor knüpft an frühere Arbeiten an: 2023 hatte dasselbe Labor eine Pumpe in Faserform vorgestellt, einen flexiblen Schlauch, der seinen eigenen Druck und Durchfluss erzeugen kann und dafür gedacht ist, in intelligente Textilien eingenäht zu werden.
Warum eine lineare Bewegung ohne Getriebe
Heben, Schieben oder Ziehen beruhen auf einer linearen statt einer rotierenden Bewegung. In der tragbaren Robotik erfordert deren Nachbildung oft Getriebe, Transmissionen und andere starre, sperrige Komponenten. Bestehende «künstliche Muskeln» umgehen dieses Problem teilweise, doch ihr Bewegungsumfang bleibt dadurch begrenzt, wie stark sich ihre Materialien dehnen, zusammenziehen oder biegen lassen. Bei FiberMotor ist der Bewegungsumfang laut EPFL nur durch die Länge der Fasern begrenzt.
Da keine Getriebe vorhanden sind, ist der Motor zudem rücktreibbar: Er kann gefahrlos von einer Gegenkraft bewegt werden. Bewegt sich die Person, die ihn trägt, unerwartet oder in die Gegenrichtung, gleiten die Fasern aneinander vorbei, statt zu blockieren. Für eine Vorrichtung, die am Körper getragen wird, ist das ein Argument für Sicherheit und Komfort.
Was die Versuche zeigen
Die von der EPFL gemeldeten Ergebnisse sind folgende:
- ein einzelner FiberMotor hielt statische Lasten von umgerechnet rund 75 Gramm;
- vier gebündelte Motoren hoben einen Schokoladeriegel von 46 Gramm und bogen einen sehnengetriebenen Roboterfinger;
- ein Motor wurde in einen Kleidungsprototyp integriert, der an die Form eines Knies angepasst ist (swissinfo.ch spricht von einer Hose).
Diese Zahlen zeigen die Grössenordnung: Es geht um einige Dutzend Gramm, und der Wert von 75 Gramm bezieht sich auf eine statische Last. Die konsultierten Quellen nennen weder die Betriebsspannung noch die Geschwindigkeit, den Wirkungsgrad, den Stromverbrauch oder die Lebensdauer des Motors. Die in Advanced Materials veröffentlichte Studie enthält diese Angaben vielleicht, wir haben sie jedoch nicht direkt eingesehen. Das Beispiel des Knieprototyps zeigt eine Integration in ein Textil; die Quellen sagen nicht, dass er die Bewegung einer Person tatsächlich unterstützt.
Robotische Anzüge: eine Perspektive, keine Anwendung
Da jeder Motor dünn und leicht ist, erwägen die Forschenden, eine grosse Zahl davon in einem intelligenten Textil zu verteilen, statt die Kraft in einem einzigen starren Motor zu bündeln. Swissinfo.ch, das sich auf die Agentur Keystone-SDA stützt, erwähnt robotische Anzüge, die beim Gehen helfen könnten, etwa beim Beugen oder Strecken des Beins. Es handelt sich um eine Hypothese des Teams, im Konjunktiv formuliert: Nichts in den Quellen deutet darauf hin, dass ein solches Kleidungsstück an Menschen getestet worden wäre.
Langfristig zielt das Team auf verschiedene Arten tragbarer Assistenzvorrichtungen: weiche Exoskelette für die Mobilität, tragbare haptische Systeme für die virtuelle Realität und leichte Prothesen. Keine davon existiert bisher auf Basis von FiberMotor.
Die nächsten Schritte
Vorerst will das Team vor allem Leistung und Haltbarkeit des Motors verbessern, mit noch dünneren Elektroden, die hauptsächlich aus Isolatoren bestehen, und einer Optimierung der Materialien. Ein weiterer Ansatz besteht darin, Daten zur Position und zu den Bewegungen der tragenden Person einzubeziehen, damit der Motor seinen Betrieb rasch an deren Absicht anpasst.
Der Erstautor Sylvain Schaller hat ein Start-up, Elecsyor, gegründet, um die Technologie zu vermarkten. Die Quellen nennen weder einen Zeitplan noch ein angekündigtes Produkt. Finanziert wurden die Arbeiten vom Schweizerischen Nationalfonds zur Förderung der wissenschaftlichen Forschung (SNF) und von der Novo Nordisk Foundation.
Quellen
- EPFL News, Celia Luterbacher, «Semblable à un fil, un moteur libère le mouvement», 7. Oktober 2026 (CC BY-SA 4.0).
- SWI swissinfo.ch / Keystone-SDA, «Swiss researchers develop wire-shaped motor for robotic suits», 7. Oktober 2026.
- Originalpublikation, von der EPFL zitiert: Schaller, S. und Shea, H., «Fiber-format flexible linear electrostatic motors», Advanced Materials (2026), doi 10.1002/adma.75156.