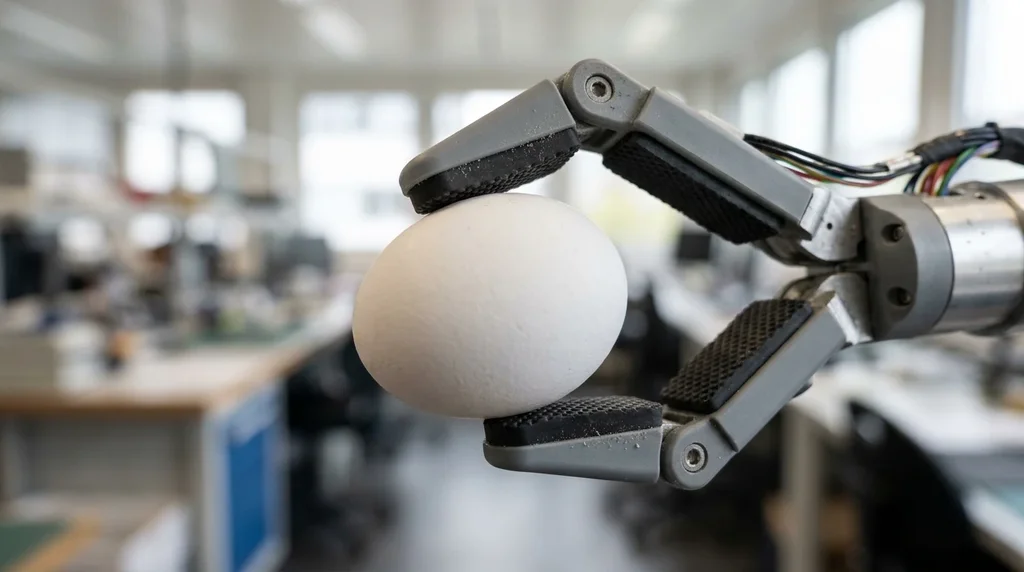
Nouveau venu de la robotique suisse, la start-up zurichoise Enact Intelligence a annoncé le 22 octobre 2026 une levée de 30 millions de dollars en pré-amorçage (pre-seed), selon Startupticker.ch. Elle développe des robots dotés d'un sens de la force et du toucher. L'argent doit quintupler son équipe d'ici fin 2027 et mener ses premiers robots chez des partenaires industriels.
Une levée de pré-amorçage d'une taille rare
Le montant surprend pour un premier tour. Le pré-amorçage finance d'ordinaire les tout premiers pas d'une entreprise, avant même l'amorçage. Pour lever des fonds, une startup suisse passe ensuite par des séries A, B ou C.
Le communiqué présente ce tour comme l'un des plus importants jamais levés en Europe à ce stade. Il ne donne toutefois aucun classement chiffré pour appuyer cette affirmation.
Le tour réunit trois fonds de capital-risque : redalpine, Notion Capital et firstminute capital. Trois investisseurs individuels de renom s'y ajoutent :
- Arthur Mensch, fondateur de Mistral ;
- Yann LeCun, fondateur d'AMI Labs et ancien directeur scientifique de l'intelligence artificielle (IA) chez Meta ;
- Andrew Lonsberry, fondateur de Path Robotics.
Ce que fait la technologie : sentir la force, pas seulement voir
Enact part d'un constat sur les robots actuels. La plupart comprennent leur environnement surtout, voire uniquement, par la vision. Selon l'entreprise, cela limite leur capacité à manipuler des objets et à apprendre de l'expérience.
Ajouter des capteurs de force et de toucher existe déjà. Mais ces solutions restent, selon Enact, trop chères et trop fragiles pour l'industrie. La start-up veut donc revoir toute la chaîne, des modèles d'IA aux moteurs et aux capteurs.
Son idée centrale : mesurer la force dans les actionneurs eux-mêmes, c'est-à-dire dans les moteurs qui font bouger le robot. Un capteur coûteux ne mesure la force qu'en un seul point. Enact compare son approche à l'humain, qui sent l'effort par la tension de ses muscles, pas seulement du bout des doigts.
Le fondateur, Manuel Yves Galliker, explique vouloir partir de modèles existants, par exemple des modèles vidéo. Il s'agit de les adapter pour qu'ils produisent des actions de robot. L'entreprise affirme que son approche vaudra pour tous les formats, du simple bras au robot humanoïde.
Il faut lire ces éléments pour ce qu'ils sont : une description de l'objectif. Le communiqué ne cite ni publication scientifique, ni démonstration chiffrée, ni robot déjà en service.
Ce que les 30 millions de dollars doivent financer
L'entreprise annonce trois usages pour cette levée de fonds :
- multiplier par cinq son équipe d'ici fin 2027 ;
- accélérer le développement du matériel et la recherche et développement ;
- déployer ses premiers robots avec des partenaires industriels.
Enact dit discuter avec de grands industriels européens. Elle cite quatre secteurs : la fabrication, les infrastructures, le commerce de détail et la transformation alimentaire. Aucun nom n'est donné, et aucun contrat n'est annoncé.
Une équipe venue de 1X, DeepMind et Physical Intelligence
Enact a été fondée en mars 2026 par Manuel Yves Galliker. Il a dirigé l'équipe logicielle du robot humanoïde NEO chez 1X. Il a aussi contribué à bâtir l'équipe d'IA de 1X dans la Silicon Valley, puis travaillé au laboratoire Physical Intelligence.
L'équipe compte douze personnes. Ses ingénieurs viennent notamment de DeepMind, de 1X, d'Amazon Robotics, de Helsing et de Physical Intelligence. Philip Kneis, jusqu'ici investisseur deeptech chez redalpine, rejoint l'entreprise pour piloter sa croissance.
Le choix de Zurich plutôt que de la région de San Francisco est assumé. Selon le fondateur, la Silicon Valley manque d'ingénieurs en robotique et en matériel, et « beaucoup d'argent court après peu de personnes ». Pour Kamil Mieczakowski, associé chez Notion Capital, la région zurichoise est devenue « la Silicon Valley de la robotique ».
Comment situer ce montant dans la robotique suisse
Ce tour s'inscrit dans un écosystème déjà actif. Un dossier sur la robotique suisse face à la Chine rappelait ses atouts : la recherche de l'EPFL et de l'EPFZ, et une industrie de précision. Il pointait aussi un manque de capital de croissance domestique.
Le tableau compare la levée d'Enact à d'autres financements récents relayés par 2clics. Les tours ne sont pas du même stade : ils donnent un ordre de grandeur, pas un classement.
| Entreprise | Domaine | Tour | Montant |
|---|---|---|---|
| Enact Intelligence (Zurich) | Robots sensibles à la force | Pré-amorçage, octobre 2026 | 30 millions de dollars |
| Flexion (Zurich) | « Cerveau » de robots humanoïdes | Levée de 2025 | 50 millions de dollars |
| ANYbotics | Robots d'inspection quadrupèdes | Total levé depuis 2016 | Environ 120 millions de francs |
| Sonexos (Lausanne) | Réduction du bruit par plasma | Pré-série A, octobre 2026 | 5 millions de francs |
| Nouscom (Bâle) | Immunothérapie contre le cancer | Série D, octobre 2026 | 135 millions de dollars |
La comparaison montre l'écart. Dès son premier tour, Enact lève bien plus que Sonexos pour réduire le bruit, pourtant à un stade plus avancé. Elle reste loin de la série D de Nouscom, une biotech qui prépare un essai clinique.
Le contexte mondial éclaire aussi ce chiffre. Selon CB Insights, le tour moyen dans le monde, tous stades confondus, atteint 49,8 millions de dollars en 2026. Dans l'IA, il monte à 91,3 millions. KPMG anticipe en outre une croissance plus rapide de l'IA physique et de la robotique.
D'autres cas sont réunis dans notre rubrique levées de fonds des startups.
Ce qu'on ne sait pas encore
- La valorisation d'Enact et la part du capital cédée aux investisseurs ne sont pas publiées.
- Le communiqué ne dit pas quel fonds mène le tour, ni comment les 30 millions se répartissent.
- Les partenaires industriels restent anonymes : il s'agit de discussions, pas de commandes.
- Aucun calendrier de déploiement ni aucun résultat technique mesuré n'est communiqué.
- L'affirmation d'un des plus gros tours de pré-amorçage d'Europe n'est appuyée par aucun chiffre comparatif.
Pour une start-up créée en mars 2026, la suite se jouera sur un point précis : montrer qu'un robot qui sent la force travaille de façon fiable dans une usine.