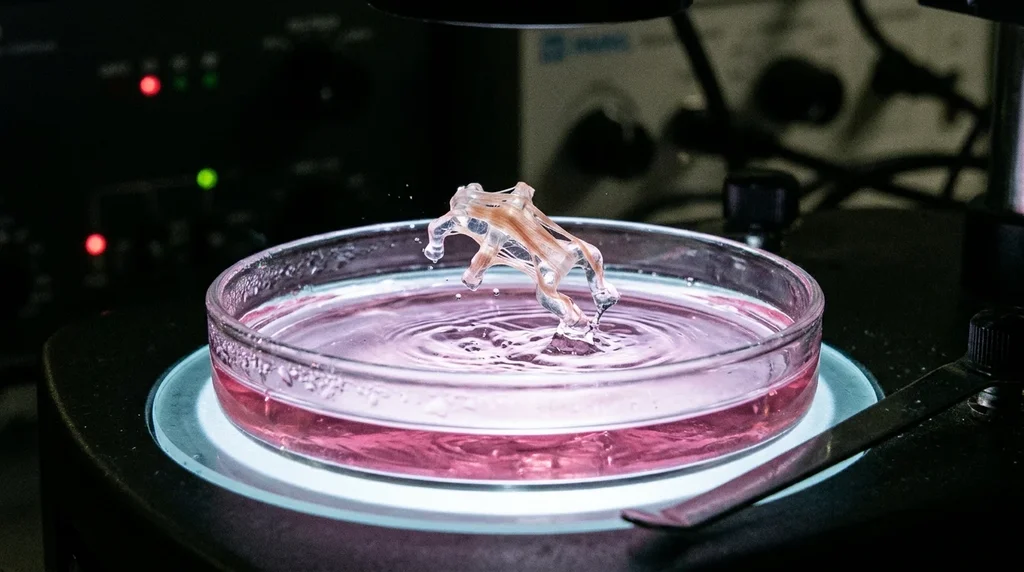
Des chercheurs de l'École polytechnique fédérale de Zurich (EPFZ) ont mis au point des actionneurs en muscle vivant assez puissants pour faire sauter, nager, marcher et saisir de petits robots. Publiée le 11 septembre 2026 dans la revue Nature Communications et présentée par l'EPFZ le 22 octobre 2026, cette avancée de la robotique suisse repose sur une idée simple : concevoir ensemble, sur ordinateur, le muscle et son support.
Un muscle et son support conçus d'un seul bloc
Le point de départ est un problème bien connu du robot biohybride, une machine dont le moteur est un tissu musculaire vivant cultivé en laboratoire. Ce tissu se contracte, mais souvent si faiblement que le mouvement reste à peine visible. « Avec les systèmes précédents, il fallait parfois regarder au microscope pour voir la flexion », explique Aiste Balciunaite, doctorante au Soft Robotics Lab du professeur Robert Katzschmann.
Les bioactionneurs de l'équipe associent deux éléments. D'un côté, un tissu de muscle squelettique cultivé à partir de cellules musculaires de souris. De l'autre, un échafaudage souple en hydrogel, un matériau riche en eau qui se plie et s'étire comme un tissu vivant.
La nouveauté tient à la méthode : les deux parties sont pensées comme un seul système dès le départ. Une simulation informatique a d'abord déterminé où placer le muscle, en quelle quantité, et quelles propriétés donner à l'hydrogel. Un algorithme évolutionnaire a ensuite cherché les formes qui produisent le plus grand mouvement de l'ensemble.
Selon l'article scientifique, chaque simulation prenait moins de 5 secondes, ce qui a permis d'en enchaîner un grand nombre. L'algorithme a convergé vers une structure à deux couches : une couche de muscle collée à une couche d'hydrogel, qui se plie quand le muscle se contracte. Les calculs situent l'optimum quand le muscle occupe 40 à 50 % de l'épaisseur totale.
Le passage au laboratoire a suivi. Les échafaudages ont été imprimés en 3D par la lumière, avec une technique appelée xolographie, en une minute environ par pièce. De fines rainures, larges de 300 micromètres et profondes de 500, ancrent le tissu et alignent ses fibres. Ce contact continu limite la force perdue entre le muscle et son support.
Sauter, nager, marcher et saisir
Le résultat, ce sont des bioactionneurs d'environ 1,5 centimètre de long dont la flexion se voit à l'œil nu. Les chercheurs rapportent une amplitude de mouvement jusqu'à onze fois supérieure à celle des systèmes antérieurs, à quantité de muscle comparable.
- Le saut : en une seule contraction, l'actionneur s'élève d'environ 5 millimètres, soit un tiers de sa longueur.
- La marche : une version marcheuse parcourt 6,2 millimètres par seconde. Rapportée à sa taille, c'est plus rapide que tout robot biohybride marcheur décrit jusqu'ici, selon l'EPFZ.
- La nage et la préhension : d'autres montages nagent ou saisissent de petits objets.
- L'assemblage : l'article décrit aussi des systèmes formés de plusieurs unités musculaires.
Le saut est le test qui a le plus marqué Aiste Balciunaite. Ce mouvement exige un changement de forme particulièrement fort. Pour elle, il montre l'importance de l'interaction entre le muscle vivant et l'échafaudage souple.
Les chiffres clés de l'étude
| Chiffre | Ce qu'il mesure |
|---|---|
| 1,5 cm | Longueur d'un bioactionneur |
| Jusqu'à 11 fois | Gain d'amplitude face aux systèmes antérieurs, à muscle comparable |
| 5 mm | Hauteur d'un saut, soit un tiers de la longueur du robot |
| 6,2 mm/s | Vitesse de la version marcheuse |
| Environ 1 minute | Impression d'un échafaudage par xolographie |
| 2 semaines | Protocole de croissance et de différenciation du muscle |
| 85 % | Part d'actionneurs fonctionnels obtenue après mise au point |
Pourquoi utiliser des muscles vivants ?
Les auteurs avancent plusieurs atouts, qui relèvent encore de la promesse. Dans leur article, ils rappellent que les bioactionneurs offrent en principe une capacité d'adaptation et d'autoréparation difficile à obtenir avec des moteurs classiques.
Pour Robert Katzschmann, l'étude montre surtout qu'un muscle fait plus que produire une force. Il peut changer de forme et influencer ainsi la manière dont un corps bouge. La forme du muscle devient alors un paramètre que l'ingénieur peut concevoir, plutôt qu'une contrainte à contourner.
Le travail a réuni biologie cellulaire, science des matériaux, robotique et conception assistée par ordinateur. À plus long terme, Robert Katzschmann imagine des robots qui tireraient davantage parti des propriétés du vivant, au lieu de reposer seulement sur des moteurs et des pièces rigides. « Nous commençons à peine à construire des robots de manière plus naturelle », résume-t-il.
Les limites : un robot qui ne quitte pas le laboratoire
Ces robots restent des démonstrateurs de laboratoire, et l'EPFZ le dit clairement. Leur tissu musculaire ne survit que plongé dans une solution nutritive. Les chercheurs sont encore loin d'un robot utilisable sur la durée.
- L'échelle : des systèmes plus grands exigeraient une irrigation artificielle, un réseau de vaisseaux qui apporte oxygène et nutriments et évacue les déchets. Robert Katzschmann y voit l'un des plus grands défis à venir.
- La variabilité : contrairement à une pièce industrielle, deux actionneurs cultivés ne se comportent pas exactement de la même façon. L'équipe veut mieux comprendre et contrôler la maturation du tissu.
- La nature du tissu : les auteurs précisent que leur couche musculaire n'est pas un tissu physiologique complet, qui demanderait plusieurs types de cellules et une perfusion.
Ce qu'on ne sait pas encore
Plusieurs questions restent ouvertes à la lecture des sources. Ni le communiqué de l'EPFZ ni l'article publié ne précisent combien de temps un bioactionneur reste fonctionnel une fois cultivé. Aucun calendrier n'est donné pour le système vasculaire artificiel jugé indispensable aux versions plus grandes.
Aucune application concrète n'est annoncée non plus. Le résultat établi, c'est une méthode de conception et des robots centimétriques qui bougent nettement plus que leurs prédécesseurs. L'usage de muscles vivants hors du laboratoire relève, pour l'instant, de la perspective de recherche.
Une piste de plus pour la robotique suisse
Cette publication illustre un atout souvent cité de la Suisse : la recherche académique. Dans notre article sur la robotique suisse face à la Chine, l'expert en innovation Jan Kerschgens met en avant l'EPFL et l'EPFZ, associées à une industrie de précision issue de la microtechnique, de l'horlogerie et de la medtech.
Les travaux zurichois s'ajoutent à d'autres pistes suivies sur 2clics, du moteur en fil de l'EPFL pour la robotique souple au biociment imprimé en 3D exploré par l'ETH Zurich.
Sources
- ETH Zurich, « One small leap for a muscle, one giant step for robotics », 22 octobre 2026 : communiqué de l'EPFZ (en anglais)
- Balciunaite A., Michelis M. Y., Filippi M., Paniagua P., Yasa O., Katzschmann R. K., « Co-optimized volumetric muscle design for large dynamic deformations in versatile biohybrid robots », Nature Communications 17, 10732, 11 septembre 2026 : article dans Nature Communications
- Keystone-ATS via swissinfo.ch, 22 octobre 2026 : dépêche sur les robots musclés