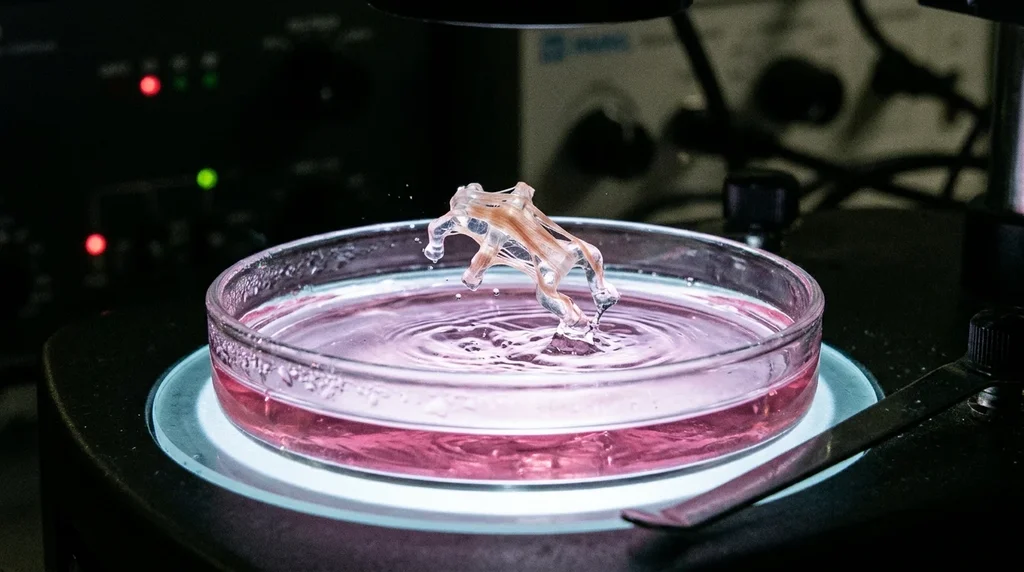
Forschende der Eidgenössischen Technischen Hochschule Zürich (ETH Zürich) haben Aktuatoren aus lebendem Muskelgewebe entwickelt, die stark genug sind, um kleine Roboter springen, schwimmen, gehen und greifen zu lassen. Der Fortschritt der Schweizer Robotik wurde am 11. September 2026 in der Fachzeitschrift Nature Communications veröffentlicht und von der ETH Zürich am 22. Oktober 2026 vorgestellt. Er beruht auf einer einfachen Idee: Muskel und Träger werden gemeinsam am Computer entworfen.
Muskel und Träger aus einem Guss entworfen
Ausgangspunkt ist ein bekanntes Problem biohybrider Roboter, also von Maschinen, deren Antrieb ein im Labor gezüchtetes, lebendes Muskelgewebe ist. Dieses Gewebe zieht sich zusammen, oft aber so schwach, dass die Bewegung kaum sichtbar bleibt. «Bei früheren Systemen musste man manchmal unter das Mikroskop schauen, um die Biegung zu sehen», erklärt Aiste Balciunaite, Doktorandin am Soft Robotics Lab von Professor Robert Katzschmann.
Die Bioaktuatoren des Teams verbinden zwei Elemente. Auf der einen Seite ein Gewebe aus Skelettmuskulatur, gezüchtet aus Muskelzellen von Mäusen. Auf der anderen Seite ein weiches Gerüst aus Hydrogel, einem wasserreichen Material, das sich wie lebendes Gewebe biegt und dehnt.
Neu ist die Methode: Beide Teile werden von Anfang an als ein einziges System gedacht. Eine Computersimulation bestimmte zunächst, wo der Muskel platziert werden soll, in welcher Menge und welche Eigenschaften das Hydrogel erhalten soll. Ein evolutionärer Algorithmus suchte anschliessend nach den Formen, die die grösste Bewegung des Ganzen erzeugen.
Laut dem Fachartikel dauerte jede Simulation weniger als 5 Sekunden, sodass sich sehr viele davon hintereinander durchführen liessen. Der Algorithmus lief auf eine zweischichtige Struktur hinaus: eine Muskelschicht, die mit einer Hydrogelschicht verbunden ist und sich biegt, wenn sich der Muskel zusammenzieht. Den Berechnungen zufolge liegt das Optimum dort, wo der Muskel 40 bis 50 % der Gesamtdicke einnimmt.
Danach folgte der Schritt ins Labor. Die Gerüste wurden mit Licht im 3D-Druck hergestellt, mit einer Technik namens Xolografie, in rund einer Minute pro Stück. Feine Rillen, 300 Mikrometer breit und 500 tief, verankern das Gewebe und richten seine Fasern aus. Dieser durchgehende Kontakt begrenzt den Kraftverlust zwischen Muskel und Träger.
Springen, schwimmen, gehen und greifen
Das Ergebnis sind rund 1,5 Zentimeter lange Bioaktuatoren, deren Biegung mit blossem Auge sichtbar ist. Die Forschenden berichten von einem Bewegungsumfang, der bei vergleichbarer Muskelmenge bis zu elfmal grösser ist als bei früheren Systemen.
- Der Sprung: Mit einer einzigen Kontraktion hebt sich der Aktuator rund 5 Millimeter hoch, also um ein Drittel seiner Länge.
- Das Gehen: Eine gehende Version legt 6,2 Millimeter pro Sekunde zurück. Gemessen an ihrer Grösse ist das laut ETH Zürich schneller als jeder bisher beschriebene gehende biohybride Roboter.
- Schwimmen und Greifen: Andere Aufbauten schwimmen oder greifen kleine Gegenstände.
- Der Zusammenbau: Der Artikel beschreibt auch Systeme aus mehreren Muskeleinheiten.
Der Sprung ist der Test, der Aiste Balciunaite am meisten beeindruckt hat. Diese Bewegung erfordert eine besonders starke Formveränderung. Für sie zeigt sie, wie wichtig das Zusammenspiel zwischen dem lebenden Muskel und dem weichen Gerüst ist.
Die wichtigsten Zahlen der Studie
| Zahl | Was sie misst |
|---|---|
| 1,5 cm | Länge eines Bioaktuators |
| Bis zu 11-mal | Zuwachs des Bewegungsumfangs gegenüber früheren Systemen bei vergleichbarer Muskelmenge |
| 5 mm | Höhe eines Sprungs, also ein Drittel der Länge des Roboters |
| 6,2 mm/s | Geschwindigkeit der gehenden Version |
| Rund 1 Minute | Druck eines Gerüsts per Xolografie |
| 2 Wochen | Protokoll für Wachstum und Differenzierung des Muskels |
| 85 % | Anteil funktionsfähiger Aktuatoren nach der Optimierung des Verfahrens |
Warum lebende Muskeln verwenden?
Die Autorinnen und Autoren führen mehrere Vorteile an, die vorerst noch Versprechen sind. In ihrem Artikel erinnern sie daran, dass Bioaktuatoren grundsätzlich eine Anpassungs- und Selbstheilungsfähigkeit bieten, die mit herkömmlichen Motoren schwer zu erreichen ist.
Für Robert Katzschmann zeigt die Studie vor allem, dass ein Muskel mehr tut, als Kraft zu erzeugen. Er kann seine Form verändern und so beeinflussen, wie sich ein Körper bewegt. Die Form des Muskels wird damit zu einem Parameter, den Ingenieurinnen und Ingenieure gestalten können, statt zu einer Einschränkung, die umgangen werden muss.
Die Arbeit vereinte Zellbiologie, Materialwissenschaft, Robotik und computergestütztes Design. Längerfristig stellt sich Robert Katzschmann Roboter vor, die die Eigenschaften des Lebendigen stärker nutzen, statt nur auf Motoren und starren Bauteilen zu beruhen. «Wir fangen gerade erst an, Roboter auf natürlichere Weise zu bauen», fasst er zusammen.
Die Grenzen: ein Roboter, der das Labor nicht verlässt
Diese Roboter bleiben Labordemonstratoren, und die ETH Zürich sagt das deutlich. Ihr Muskelgewebe überlebt nur in einer Nährlösung. Von einem dauerhaft einsetzbaren Roboter sind die Forschenden noch weit entfernt.
- Die Grösse: Grössere Systeme würden eine künstliche Durchblutung erfordern, ein Gefässnetz, das Sauerstoff und Nährstoffe heranführt und Abfallstoffe abtransportiert. Robert Katzschmann sieht darin eine der grössten künftigen Herausforderungen.
- Die Variabilität: Anders als ein Industriebauteil verhalten sich zwei gezüchtete Aktuatoren nicht genau gleich. Das Team will die Reifung des Gewebes besser verstehen und steuern.
- Die Beschaffenheit des Gewebes: Die Autorinnen und Autoren halten fest, dass ihre Muskelschicht kein vollständiges physiologisches Gewebe ist, das mehrere Zelltypen und eine Perfusion erfordern würde.
Was noch offen ist
Bei der Lektüre der Quellen bleiben mehrere Fragen offen. Weder die Medienmitteilung der ETH Zürich noch der veröffentlichte Artikel geben an, wie lange ein Bioaktuator nach seiner Züchtung funktionsfähig bleibt. Für das künstliche Gefässsystem, das für grössere Versionen als unverzichtbar gilt, wird kein Zeitplan genannt.
Auch eine konkrete Anwendung wird nicht angekündigt. Gesichert sind eine Entwurfsmethode und zentimetergrosse Roboter, die sich deutlich stärker bewegen als ihre Vorgänger. Der Einsatz lebender Muskeln ausserhalb des Labors ist vorerst eine Forschungsperspektive.
Ein weiterer Ansatz für die Schweizer Robotik
Diese Publikation veranschaulicht eine oft genannte Stärke der Schweiz: die akademische Forschung. In unserem Artikel über die Schweizer Robotik im Vergleich mit China hebt der Innovationsexperte Jan Kerschgens die EPFL und die ETH Zürich hervor, verbunden mit einer Präzisionsindustrie, die aus der Mikrotechnik, der Uhrenindustrie und der Medizintechnik hervorgegangen ist.
Die Zürcher Arbeiten ergänzen weitere Ansätze, die 2clics verfolgt, vom Fadenmotor der EPFL für die Soft-Robotik bis zum 3D-gedruckten Biozement, den die ETH Zürich erforscht.
Quellen
- ETH Zürich, «One small leap for a muscle, one giant step for robotics», 22. Oktober 2026: Medienmitteilung der ETH Zürich (auf Englisch)
- Balciunaite A., Michelis M. Y., Filippi M., Paniagua P., Yasa O., Katzschmann R. K., «Co-optimized volumetric muscle design for large dynamic deformations in versatile biohybrid robots», Nature Communications 17, 10732, 11. September 2026: Artikel in Nature Communications
- Keystone-SDA via swissinfo.ch, 22. Oktober 2026: Meldung über die Roboter mit Muskeln