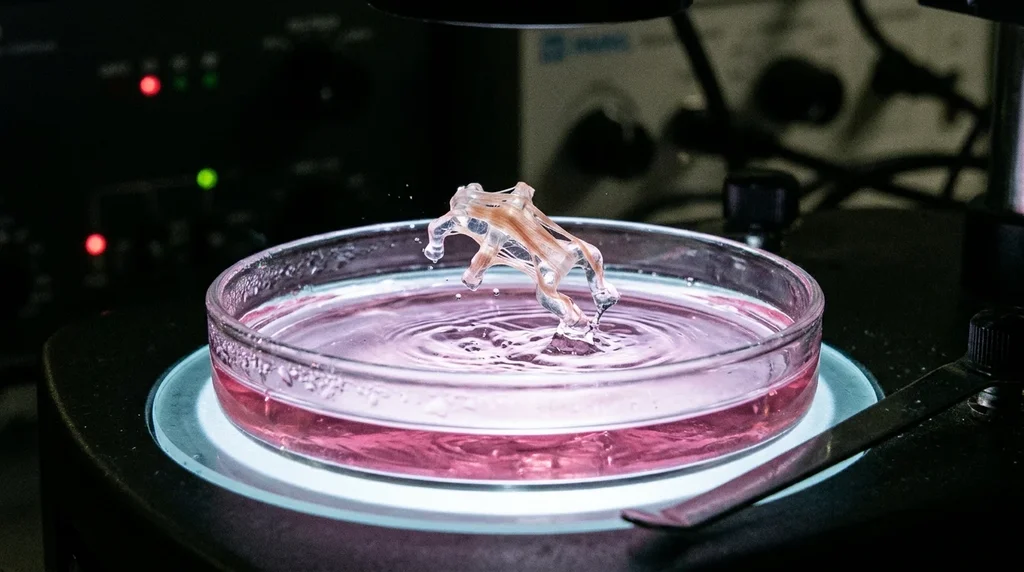
I ricercatori del Politecnico federale di Zurigo (ETH) hanno messo a punto attuatori in muscolo vivente abbastanza potenti da far saltare, nuotare, camminare e afferrare piccoli robot. Pubblicato l'11 settembre 2026 sulla rivista Nature Communications e presentato dall'ETH il 22 ottobre 2026, questo progresso della robotica svizzera si basa su un'idea semplice: progettare insieme, al computer, il muscolo e il suo supporto.
Un muscolo e il suo supporto progettati in un unico blocco
Il punto di partenza è un problema ben noto del robot bioibrido, una macchina il cui motore è un tessuto muscolare vivente coltivato in laboratorio. Questo tessuto si contrae, ma spesso così debolmente che il movimento resta appena visibile. «Con i sistemi precedenti, a volte bisognava guardare al microscopio per vedere la flessione», spiega Aiste Balciunaite, dottoranda al Soft Robotics Lab del professor Robert Katzschmann.
I bioattuatori del team combinano due elementi. Da un lato, un tessuto di muscolo scheletrico coltivato a partire da cellule muscolari di topo. Dall'altro, un'impalcatura morbida in idrogel, un materiale ricco d'acqua che si piega e si allunga come un tessuto vivente.
La novità sta nel metodo: le due parti sono concepite come un unico sistema fin dall'inizio. Una simulazione al computer ha dapprima stabilito dove collocare il muscolo, in quale quantità e quali proprietà dare all'idrogel. Un algoritmo evolutivo ha poi cercato le forme che producono il movimento più ampio dell'insieme.
Secondo l'articolo scientifico, ogni simulazione richiedeva meno di 5 secondi, il che ha permesso di eseguirne un gran numero in successione. L'algoritmo è convergito verso una struttura a due strati: uno strato di muscolo incollato a uno strato di idrogel, che si piega quando il muscolo si contrae. I calcoli collocano l'optimum quando il muscolo occupa dal 40 al 50% dello spessore totale.
È poi seguito il passaggio in laboratorio. Le impalcature sono state stampate in 3D con la luce, con una tecnica chiamata xolografia, in circa un minuto per pezzo. Sottili scanalature, larghe 300 micrometri e profonde 500, ancorano il tessuto e ne allineano le fibre. Questo contatto continuo limita la forza persa tra il muscolo e il suo supporto.
Saltare, nuotare, camminare e afferrare
Il risultato sono bioattuatori lunghi circa 1,5 centimetri, la cui flessione si vede a occhio nudo. I ricercatori riferiscono un'ampiezza di movimento fino a undici volte superiore a quella dei sistemi precedenti, a parità di quantità di muscolo.
- Il salto: con una sola contrazione, l'attuatore si solleva di circa 5 millimetri, ossia un terzo della sua lunghezza.
- La camminata: una versione camminante percorre 6,2 millimetri al secondo. In rapporto alle sue dimensioni, è più veloce di qualsiasi robot bioibrido camminante descritto finora, secondo l'ETH.
- Il nuoto e la presa: altri assemblaggi nuotano o afferrano piccoli oggetti.
- L'assemblaggio: l'articolo descrive anche sistemi formati da più unità muscolari.
Il salto è il test che ha colpito di più Aiste Balciunaite. Questo movimento richiede un cambiamento di forma particolarmente marcato. Per lei, dimostra l'importanza dell'interazione tra il muscolo vivente e l'impalcatura morbida.
Le cifre chiave dello studio
| Cifra | Che cosa misura |
|---|---|
| 1,5 cm | Lunghezza di un bioattuatore |
| Fino a 11 volte | Guadagno di ampiezza rispetto ai sistemi precedenti, a parità di muscolo |
| 5 mm | Altezza di un salto, ossia un terzo della lunghezza del robot |
| 6,2 mm/s | Velocità della versione camminante |
| Circa 1 minuto | Stampa di un'impalcatura mediante xolografia |
| 2 settimane | Protocollo di crescita e di differenziazione del muscolo |
| 85% | Quota di attuatori funzionanti ottenuta dopo la messa a punto |
Perché usare muscoli viventi?
Gli autori adducono diversi vantaggi, che restano per ora una promessa. Nel loro articolo ricordano che i bioattuatori offrono in linea di principio una capacità di adattamento e di autoriparazione difficile da ottenere con i motori classici.
Per Robert Katzschmann, lo studio mostra soprattutto che un muscolo fa più che produrre una forza. Può cambiare forma e influenzare così il modo in cui un corpo si muove. La forma del muscolo diventa allora un parametro che l'ingegnere può progettare, anziché un vincolo da aggirare.
Il lavoro ha riunito biologia cellulare, scienza dei materiali, robotica e progettazione assistita da computer. A più lungo termine, Robert Katzschmann immagina robot che sfruttino maggiormente le proprietà del vivente, invece di basarsi solo su motori e parti rigide. «Stiamo appena cominciando a costruire robot in modo più naturale», riassume.
I limiti: un robot che non lascia il laboratorio
Questi robot restano dimostratori di laboratorio, e l'ETH lo dice chiaramente. Il loro tessuto muscolare sopravvive solo immerso in una soluzione nutritiva. I ricercatori sono ancora lontani da un robot utilizzabile nel tempo.
- La scala: sistemi più grandi richiederebbero un'irrigazione artificiale, una rete di vasi che apporti ossigeno e nutrienti ed elimini le scorie. Robert Katzschmann vi vede una delle maggiori sfide future.
- La variabilità: a differenza di un pezzo industriale, due attuatori coltivati non si comportano esattamente allo stesso modo. Il team vuole comprendere e controllare meglio la maturazione del tessuto.
- La natura del tessuto: gli autori precisano che il loro strato muscolare non è un tessuto fisiologico completo, che richiederebbe diversi tipi di cellule e una perfusione.
Che cosa non si sa ancora
Dalla lettura delle fonti restano aperte diverse questioni. Né il comunicato dell'ETH né l'articolo pubblicato precisano per quanto tempo un bioattuatore resti funzionante una volta coltivato. Non viene indicato alcun calendario per il sistema vascolare artificiale ritenuto indispensabile per le versioni più grandi.
Non è nemmeno annunciata alcuna applicazione concreta. Il risultato acquisito è un metodo di progettazione e robot centimetrici che si muovono nettamente più dei loro predecessori. L'uso di muscoli viventi fuori dal laboratorio resta, per ora, una prospettiva di ricerca.
Una pista in più per la robotica svizzera
Questa pubblicazione illustra un punto di forza spesso citato della Svizzera: la ricerca accademica. Nel nostro articolo sulla robotica svizzera di fronte alla Cina, l'esperto di innovazione Jan Kerschgens mette in risalto l'EPFL e l'ETH, associati a un'industria di precisione nata dalla microtecnica, dall'orologeria e dalla medtech.
I lavori zurighesi si aggiungono ad altre piste seguite su 2clics, dal motore a filo dell'EPFL per la robotica morbida al biocemento stampato in 3D esplorato dall'ETH di Zurigo.
Fonti
- ETH Zurich, «One small leap for a muscle, one giant step for robotics», 22 ottobre 2026: comunicato dell'ETH (in inglese)
- Balciunaite A., Michelis M. Y., Filippi M., Paniagua P., Yasa O., Katzschmann R. K., «Co-optimized volumetric muscle design for large dynamic deformations in versatile biohybrid robots», Nature Communications 17, 10732, 11 settembre 2026: articolo su Nature Communications
- Keystone-ATS via swissinfo.ch, 22 ottobre 2026: dispaccio sui robot muscolosi